3DPS logo
3DPS Europe
Szerviz és fejlesztés
Hírek

Hír / cikk

Technológia
← Vissza a hírekhez Vissza a főoldalra
Saját firmware készül az Anycubic Kobra 3 toolheadhez: megtartjuk a gyári RS-232 kapcsolatot
2026. 09. 19.
905

Saját firmware készül az Anycubic Kobra 3 toolheadhez: megtartjuk a gyári RS-232 kapcsolatot

2 perc olvasás

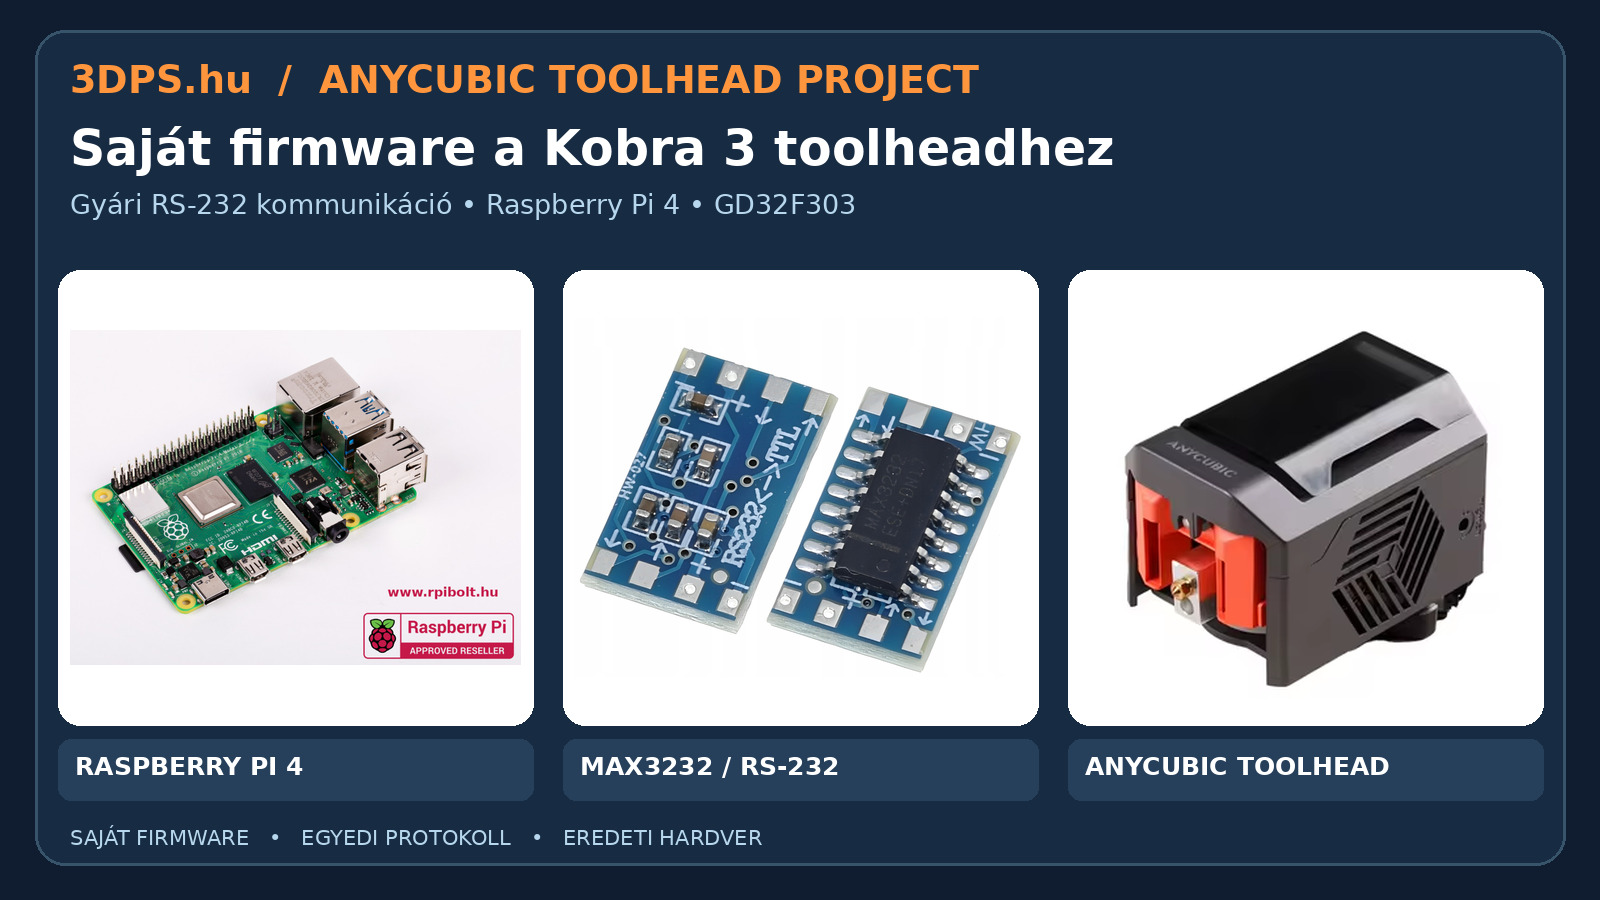
A GD32F303 alapú gyári toolheadhez saját firmware-t és kommunikációs protokollt tervezünk. Az első cél a biztonságos, kétirányú UART-kapcsolat igazolása Raspberry Pi 4-gyel.

Az Anycubic Kobra 3 toolhead visszafejtési projektünk új szakaszba lép: a gyári GD32F303CBT6 mikrokontrollerre saját firmware-t és saját kommunikációs protokollt tervezünk. A cél az eredeti csatlakozók és az RS-232 kommunikációs hardver megtartása, miközben a fej vezérlését saját szoftverrel valósítjuk meg.

Miért a gyári kommunikációs útvonal?

A toolhead eredeti kommunikációs jelútján egy RS-232 illesztő található; a korábbi vizsgálatok alapján a mikrokontroller PA9 és PA10 lábaihoz kapcsolódó UART lehet a vezérlés alapja. Így a végleges kialakításban nem kell külön USB-adatvezetéket forrasztani a mikrokontrollerre. A Type-C csatlakozó ebben a rendszerben nem szabványos USB-adatkapcsolatként kezelendő.

Első lépés: önálló UART-diagnosztika

Az első, tervezett firmware-verzió a GD32F303 USART0 perifériáján (PA9 TX, PA10 RX) 115200 baud, 8N1 beállítással fogadna egyszerű PING, INFO és STATUS diagnosztikai parancsokat. Ezek az első kommunikációs próbához készülnek; a végleges protokollt később verziózott, ellenőrzőösszeggel védett bináris keretekre építenénk.

Raspberry Pi 4 mint fejlesztői vezérlő

A Raspberry Pi 4 GPIO UART-ja adná a hostoldali kommunikációt. A gyári RS-232 vonalhoz külön 3,3 V-kompatibilis MAX3232/SP3232 illesztő szükséges. Mivel ez még nem áll rendelkezésre, először közvetlen 3,3 V-os UART-próbát tervezünk, kizárólag a gyári RS-232 vevő kimenetének biztonságos leválasztása és a jelszintek ellenőrzése után. A Pi UART-ja nem köthető közvetlenül RS-232 feszültségszintű vezetékekre.

Hol tartunk?

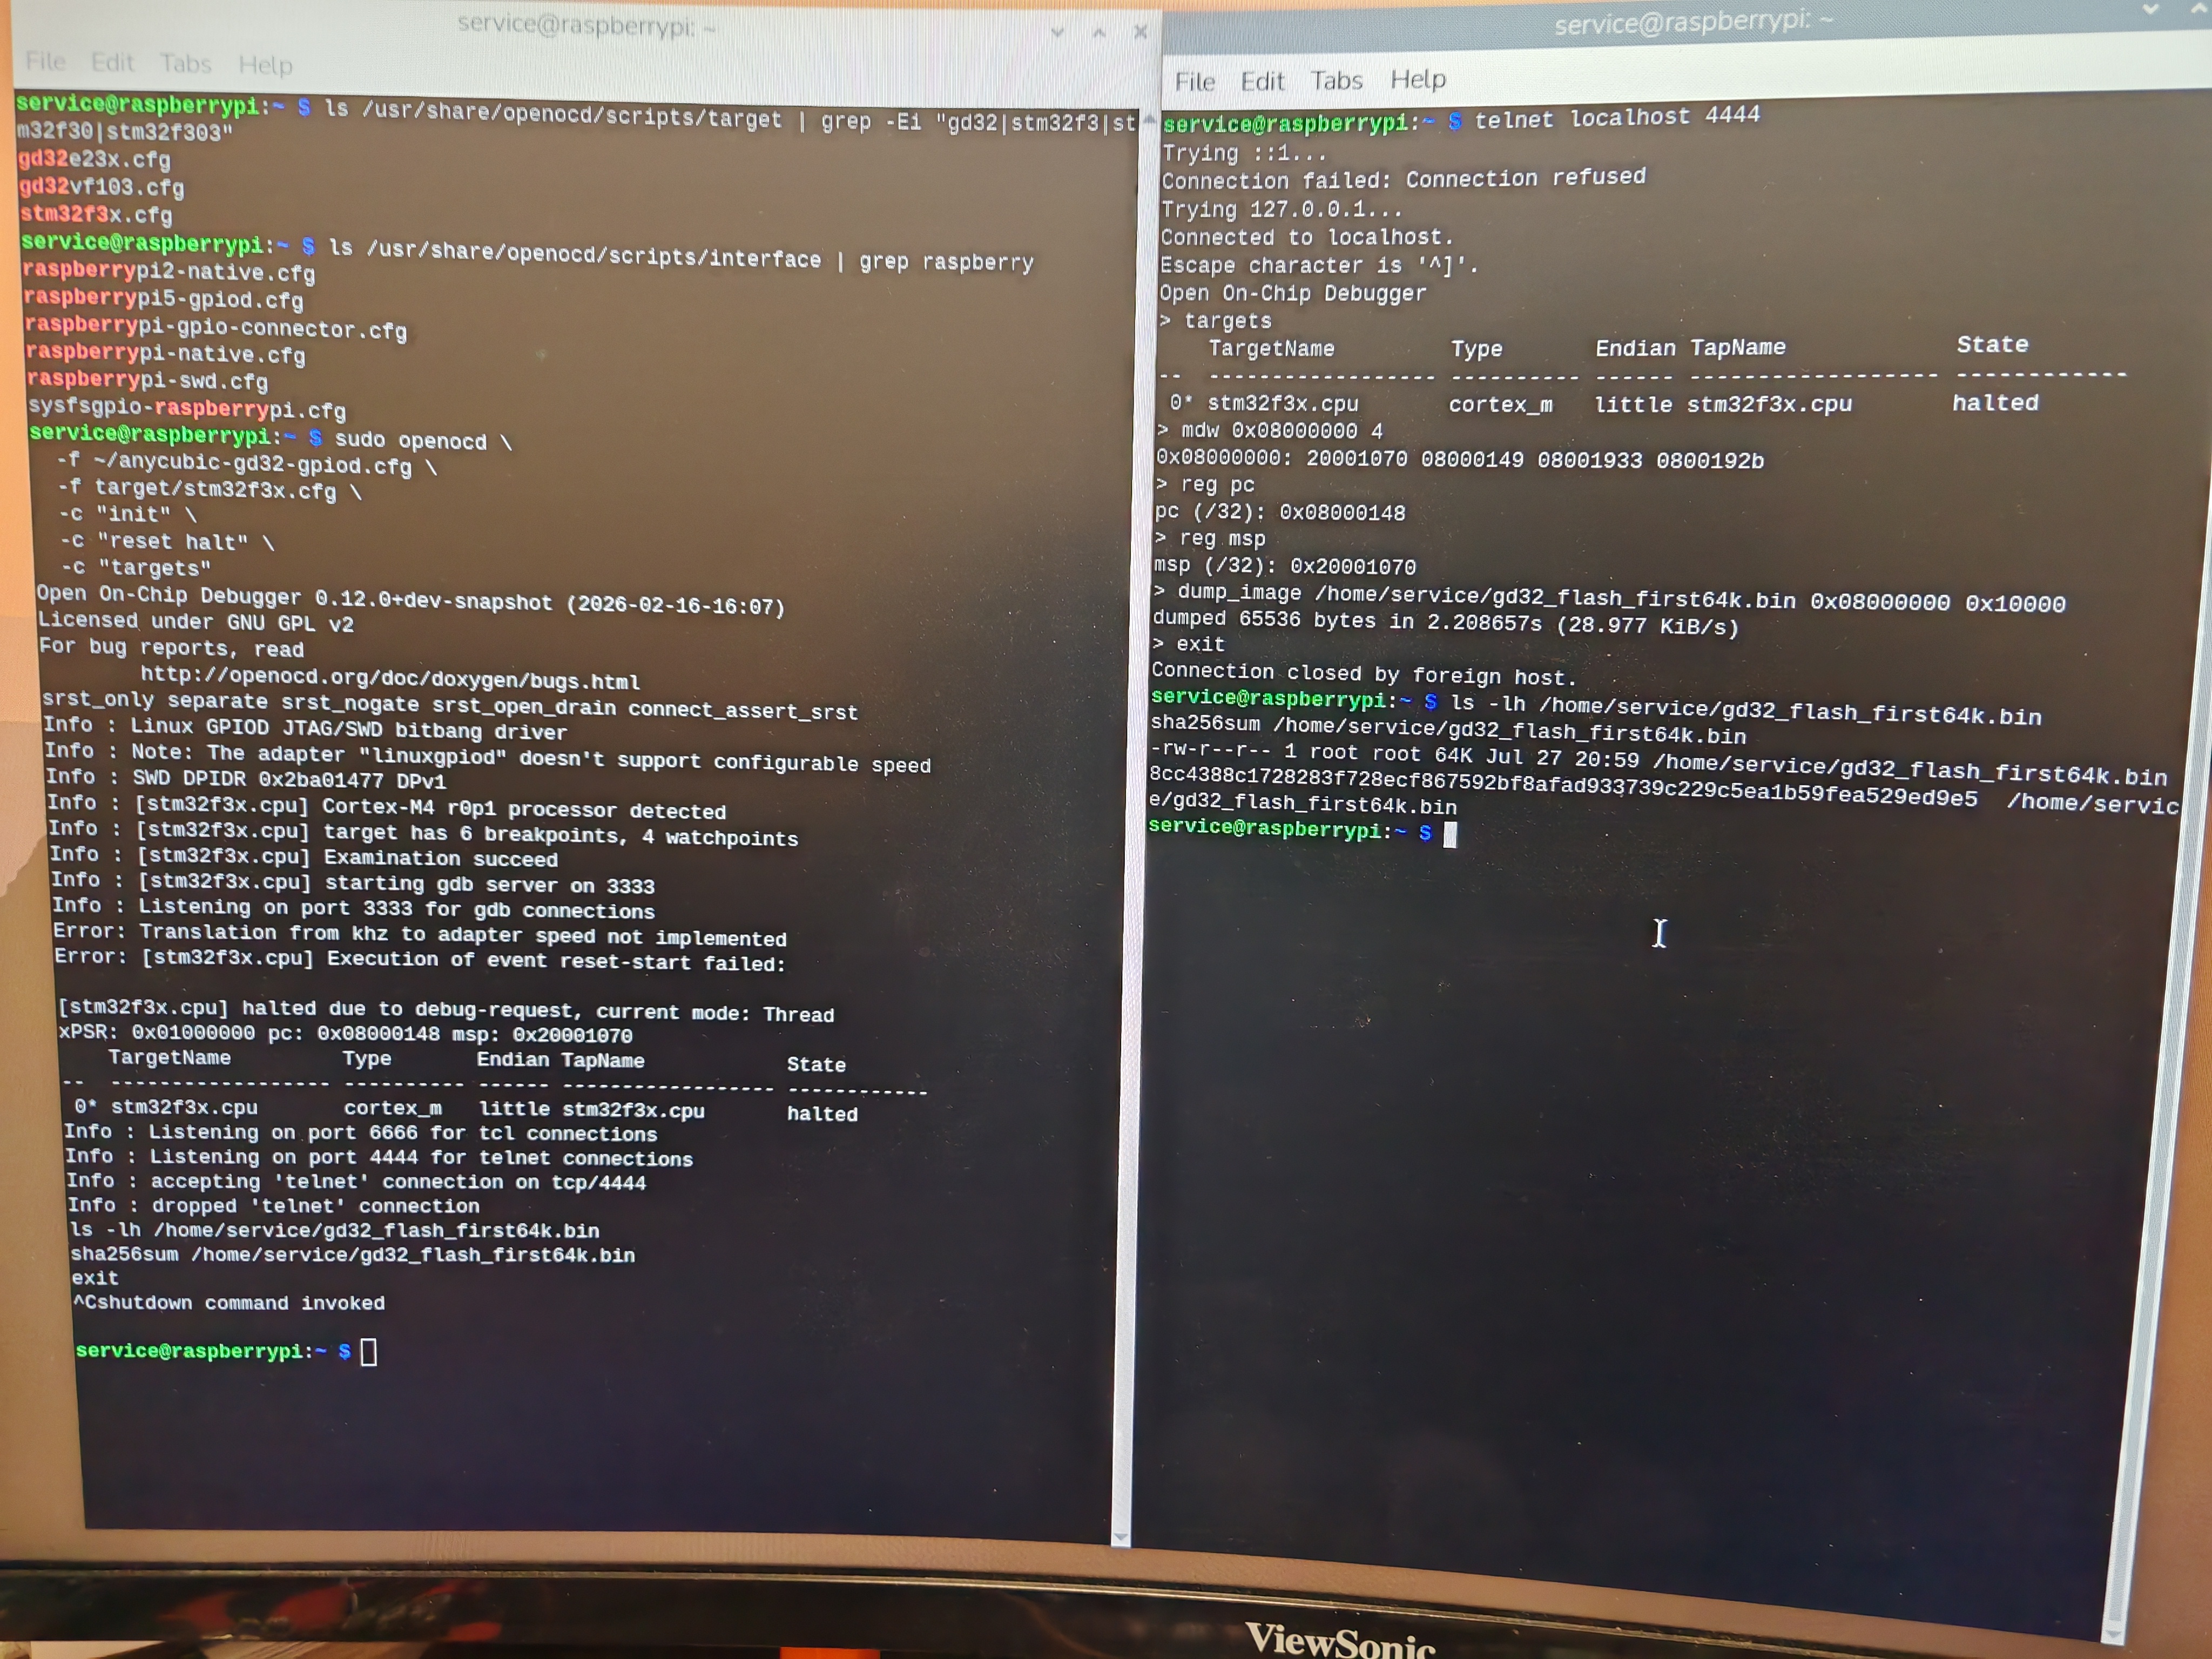
A mikrokontrollerhez korábban sikerült SWD-n csatlakozni, kísérleti firmware-t feltölteni és annak flash-tartalmát visszaellenőrizni. Ez a programozhatóságot igazolta, nem a teljes perifériaműködést. A saját firmware forráskódjának első diagnosztikai vázlata elkészült, de a teljes fordítás, feltöltés és a kétirányú UART-teszt még hátravan.

Biztonság és következő mérföldkő

Az első tesztek során a fűtés, az extrudermotor és a ventilátorok inaktívak maradnak. A következő mérföldkő a stabil PING/PONG kommunikáció bizonyítása; ezt követheti a perifériák lábkiosztásának feltérképezése, majd a motor-, fűtés- és szenzorvezérlés külön-külön, megfelelő védelmekkel. A későbbi Klipper-integráció külön hostoldali illesztést és pontos mozgásidőzítést igényelne.
Kapcsolódó cikkek
Musknak elgurult… Aztán el is repült!
2026. 10. 16.
745

Musknak elgurult… Aztán el is repült!

Elon Musk új Roadstere fejjel lefelé haladt, a levegőbe emelkedett és elképesztő gyorsulást mutatott. Mérnöki bravúr vagy a főnök viccéből lett feladat?

Archívum

Korábbi hírek

79 korábbi cikk
KPI funkciók elérhetőek.
2026. 08. 24.
Technológia
727

KPI funkciók elérhetőek.

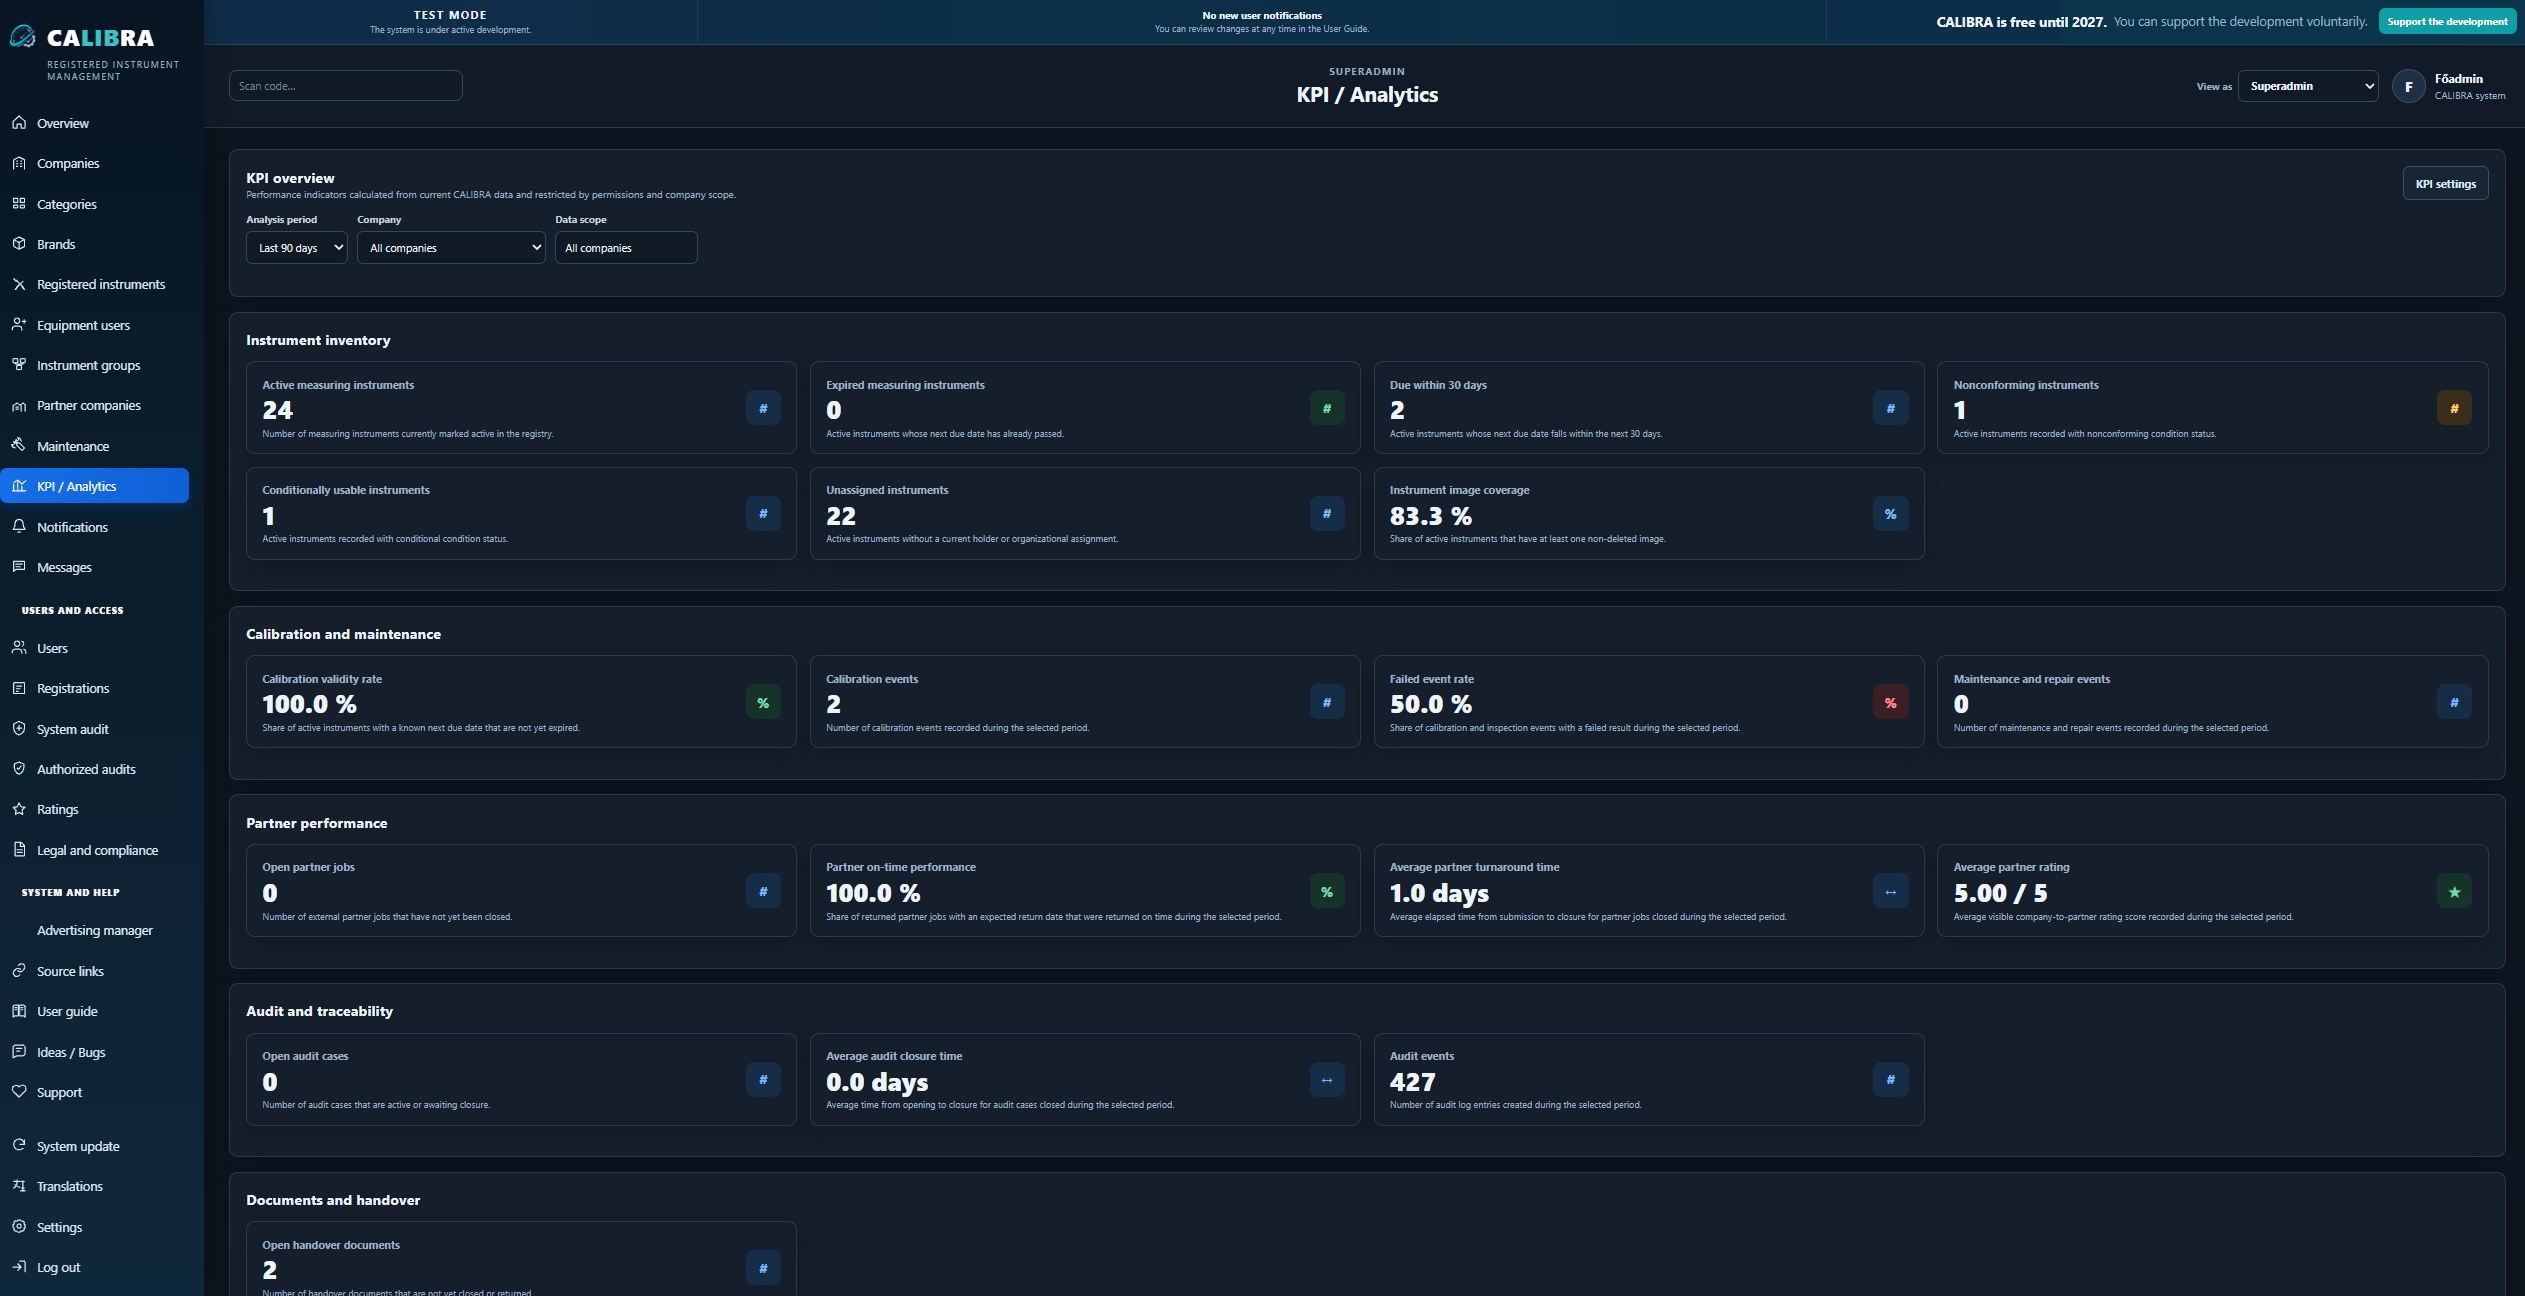
KPI funkciók elérhetőek. CALIBRA – Miért fontosak a KPI-k a mérőeszköz-felügyeletben? Mert az adatok csak akkor válnak igazán hasznossá, ha segítenek megmutatni, hol van szükség beavatkozásra, és hogyan változik a teljesítmény az idő múlásával.

CALIBRA – ingyenes mérőeszköz-nyilvántartó rendszer fejlesztése indult
2026. 08. 11.
Technológia
612

CALIBRA – ingyenes mérőeszköz-nyilvántartó rendszer fejlesztése indult

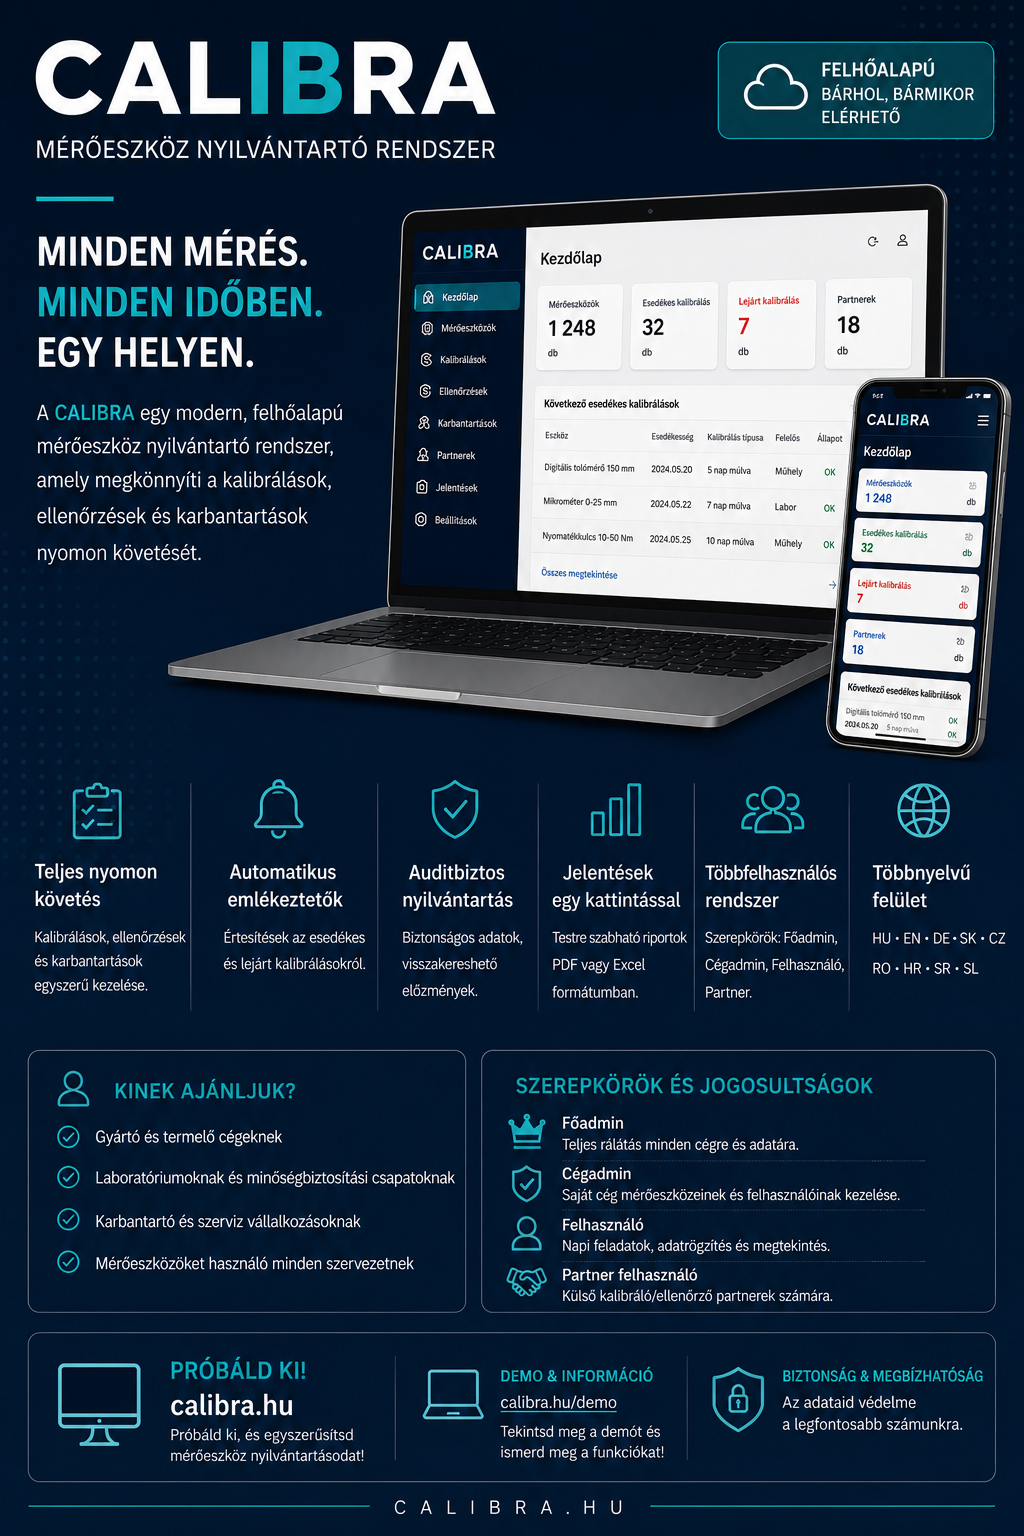
CALIBRA – ingyenes mérőeszköz-nyilvántartó rendszer fejlesztése indult Új saját fejlesztésű webes rendszerrel bővülnek a 3DPS projektjei. A CALIBRA célja egy korszerű, átlátható és hosszú távon bővíthető mérőeszköz-nyilvántartó és kalibrációkezelő rendszer létrehozása. A fejlesztés az elmúlt időszakban gyors ütemben haladt: az eredeti koncepcióból már működő webalkalmazás született, amelynek alapvető vállalati, mérőeszköz-kezelési, partnerkezelési és auditfunkciói is kialakultak.

Parkside Multi Charger: az egyszerű és a Pro változat vezérlési architektúrája
2026. 08. 04.
Technológia
630

Parkside Multi Charger: az egyszerű és a Pro változat vezérlési architektúrája

Parkside Multi Charger: az egyszerű és a Pro változat vezérlési architektúrája A Parkside Multi Charger fejlesztése új szakaszba lépett. Az elmúlt időszakban több lehetséges vezérlési és teljesítménykapcsolási megoldást hasonlítottunk össze annak érdekében, hogy az egyszerű változat könnyen megépíthető, a későbbi Pro verzió pedig megfelelően bővíthető legyen.

Parkside Multi Charger – Új mérföldkő a fejlesztésben
2026. 08. 02.
Technológia
435

Parkside Multi Charger – Új mérföldkő a fejlesztésben

Parkside Multi Charger – Új mérföldkő a fejlesztésben A Parkside Multi Charger projekt fejlesztése továbbra is folyamatosan halad. Az elmúlt időszakban egyszerre történt előrelépés a hardverfejlesztés, a szoftver, valamint a projekt nyilvános megjelenésének kialakítása terén. A projekt továbbra is két külön fejlesztési irányt követ: a Parkside Multi Charger (Normal) és a Parkside Multi Charger Pro verziót.

Anycubic Kobra 3 toolhead – sikeres firmware-mentés és az első lépések a CAN-alapú Klipper toolboard felé
2026. 07. 27.
Új nyomtató
426

Anycubic Kobra 3 toolhead – sikeres firmware-mentés és az első lépések a CAN-alapú Klipper toolboard felé

Anycubic Kobra 3 Toolhead projekt – Újabb mérföldkő: sikeres firmware-mentés és a CAN-es átalakítás előkészítése A mai nap egy fontos mérföldkő volt az Anycubic Kobra 3 Toolhead projektben. Projektünk célja nem a gyári firmware módosítása vagy javítása, hanem egy teljesen új, nyílt forrású firmware fejlesztése, amely lehetővé teszi, hogy a gyári vezérlőpanel minimális hardveres módosítással Klipper-kompatibilis CAN Tool MCU-ként működjön.